
 会员中心
 会员注册
空间站机械臂关节结构(天和核心舱大机械臂)
空间站机械臂一体化关节是机械臂运动执行单元。主要作用:为机械臂提供多自由度运动能力,驱动臂体完成伸展、转向、折叠等动作;通过电机和谐波减速器输出扭矩,实现舱外设备、舱段的搬运作业;依靠角度、力矩传感器实现高精度定位与碰撞防护;同时通过专用密封、热控结构,适应太空真空、高低温环境,保障机械臂在轨长期稳定工作。
中国天宫大机械臂:7 自由度一体化关节,3+1+3 布局:肩部 3 个关节、肘部 1 个关节、腕部 3 个关节,总长 10.2m,最大负载 25 吨;问天小机械臂结构原理类似,负载 3 吨“人民日报”。
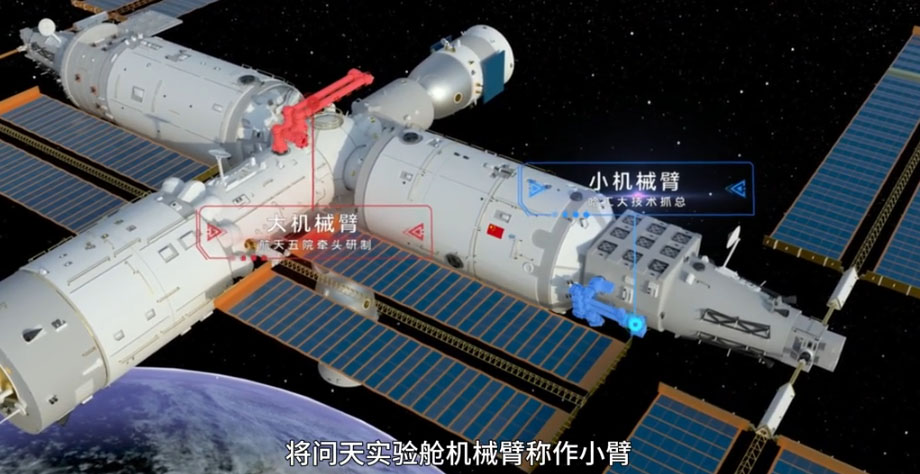
图片来源:哈尔滨工业大学抖音号 ,图片内容: 天河核心仓大机械臂
- 一体化关节(单个关节内部构成)
- 驱动:无刷直流电机;
- 减速:谐波减速器(轻量化、大减速比、高精度,太空机械臂标配);
- 传感:六维力矩传感器(感知接触力,实现柔性控制,防止碰伤舱体)、角度编码器、温度传感器;
- 轴承 + 外壳:高强度轻量化碳纤维 / 合金结构;
- 热控:加热 + 隔热涂层,应对轨道巨大温差;
- 内部线缆:供电、通信走线。
- 7 个自由度含义
- 肩部:俯仰、偏航、滚转(3 自由度);
- 肘部:俯仰(1 自由度,负责伸展);
- 腕部:俯仰、偏航、滚转(3 自由度); 7 自由度属于冗余自由度,能在避开空间站本体、太阳翼障碍物的前提下调整末端姿态,还支持 “爬行”:两端末端执行器交替抓取舱外适配器,在舱体外表面移动。
- 整机组成:7 个一体化关节 + 两段碳纤维臂杆 + 双末端执行器 + 肘部中央控制器 + 多台视觉相机。
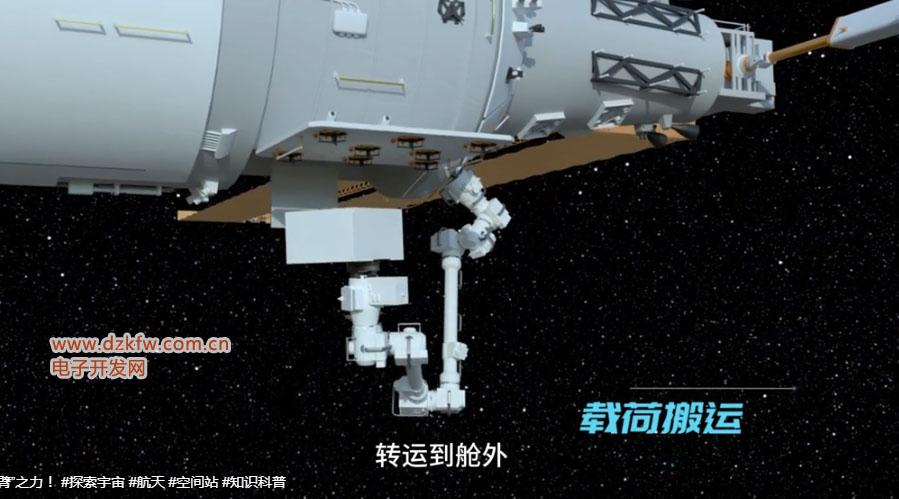
图片来源:哈尔滨工业大学抖音号 ,图片内容: 空间站机械臂
空间站机械臂关节结构的作用
关节是机械臂的运动核心单元,相当于人的 “关节”,整套 7 个一体化关节配合,实现机械臂运动、负载承载、感知保护、空间环境适配四大类作用:
1. 运动调节:提供多自由度,完成姿态与位置调整
每个关节独立旋转,组合起来实现 7 自由度运动:
- 肩部关节:实现臂整体俯仰、左右偏航、滚转;
- 肘部关节:伸展 / 折叠臂杆,改变臂的伸展长度;
- 腕部关节:调整末端执行器的朝向、姿态。 作用:让机械臂灵活伸展、避让舱体、太阳翼等障碍物;可实现末端抓取、搬运、悬停定位;还支持舱外爬行(两端抓手交替切换固定点,在空间站表面移动)。
2. 动力与承载:传递扭矩,支撑负载
- 内置无刷电机提供旋转动力,谐波减速器放大扭矩,在体积重量很小的条件下,产生足够力矩;
- 关节壳体、轴承承受重物的拉力、弯矩,实现大负载搬运(天宫大机械臂最大 25 吨),支持舱段转位、设备吊装转移。
3. 感知与安全保护(太空环境关键)
关节内置多种传感器:
- 角度编码器:实时反馈关节转动角度,计算机闭环控制,精准定位;
- 六维力矩传感器:实时感知末端受到的力 / 力矩。一旦碰撞、受力异常,立刻停止运动,防止撞坏空间站舱体、太阳能板;
- 温度传感器:监测关节内部温度,配合热控系统控温。
4. 环境适配:真空、高低温环境下可靠工作
- 关节内部采用真空专用润滑 + 动密封结构:防止润滑剂在太空真空挥发,隔绝空间微流星、原子氧侵蚀;
- 配套热控组件(加热片、隔热层):在轨 ±100℃以上剧烈冷热交替下,保证电机、减速器不会卡死、失效;
- 外壳轻量化高强度材料,控制整体重量,降低火箭发射载荷。
5. 电气与通信枢纽
关节内部集成供电、通信线缆,串联整条机械臂,传递控制指令、传感器数据,实现整机协同控制。
空间站机械臂关节结构的维护和保养方法
说明:天宫空间站机械臂关节属于在轨无人自主维护为主、航天员舱外巡检为辅,无法像地面设备一样拆解维修。适合写入实习报告,区分【地面出厂阶段保养】、【在轨运行维护保养】、【故障预案】三部分。
一、地面阶段(发射前)保养与防护
- 洁净装配与环境管控 关节内部谐波减速器、轴承、传感器属于精密器件,在超净间完成装配。控制温湿度、粉尘,防止微粒进入摩擦副;装配完成后进行密封性检测,保证动密封完好,避免真空润滑油泄漏。
- 润滑预处理 选用空间专用真空润滑脂 / 固体润滑涂层,区别于普通润滑油。地面定量加注,润滑材料低挥发、抗原子氧;一次性加注,发射后在轨不能补油。
- 地面反复测试与防护 开展高低温循环、振动模拟试验,验证密封、电机、传感器可靠性;存放与转运阶段加装保护罩,防止磕碰,保护关节法兰、线缆接口。
- 出厂标定 对每个关节角度编码器、六维力矩传感器完成标定,记录参数,在轨可对比监测数据漂移。
二、在轨运行维护保养(核心部分)
1. 软件监测与健康管理(最主要维护手段)
- 持续采集每个关节:角度、转速、电机电流、内部温度、力矩数据;
- 地面测控站和舱内计算机做健康状态评估,建立基线数据,对比变化趋势;
- 若出现电流异常、温度漂移、力矩噪声变大,判定关节性能衰减;
- 采用降负载、限速运行策略,减少磨损,保护关节。
2. 任务规划,减少关节损耗
- 合理规划运动路径,避免急停、高速冲击、长期大扭矩过载;
- 尽量避免长时间保持同一姿态,防止局部润滑膜老化;
- 机械臂不工作时,收拢至安全停泊位置,减少太阳直射、原子氧持续冲刷。
3. 热控系统维持工作环境
关节自带加热片、隔热层。当进入阴影区低温时,自动加热;日照高温时依靠隔热降低温升。维持关节内部温度区间,防止润滑失效、材料热胀冷缩导致密封或卡滞。热控系统本身属于关节保养的一部分。
4. 航天员舱外目视巡检(被动检查,不拆解)
航天员出舱任务时,相机 + 肉眼检查关节外壳、密封面、线缆有无:
- 微流星 / 空间碎片撞击凹坑;
- 表面涂层剥落;
- 线缆磨损、变形; 不能拆开关节、不能更换密封件、不能补润滑,仅外观检查。
三、故障处理与延寿策略(无现场维修)
空间站一体化关节为不可在轨维修设计,无法拆解更换内部轴承、减速器、密封件。
- 单关节轻微性能下降:任务降级使用,限制负载和运动范围;
- 关节严重故障:系统隔离该关节,机械臂重构工作模式,停用相关功能;
- 冗余设计:依靠多关节冗余,保证基础功能。
四、总结
空间站机械臂一体化关节为不可在轨拆解维修设备,维护保养分为地面阶段与在轨阶段。地面阶段在洁净环境完成装配,采用空间专用固体 / 低挥发润滑材料,完成密封检漏、高低温与振动测试,完成传感器标定。在轨期间以远程健康监测为主,实时采集关节温度、力矩、电机电流、转角等数据,评估关节健康状态;通过任务规划限制冲击与过载,降低磨损;依靠主动热控维持关节合适温度环境;航天员舱外仅做外观目视巡检,无法更换内部零件或补充润滑剂。当关节性能衰减时,采取降负载、限速运行等方式延长使用寿命;出现严重故障则隔离该关节,启用系统冗余保障空间站安全。
 返回顶部
 刷新页面
 下到页底